
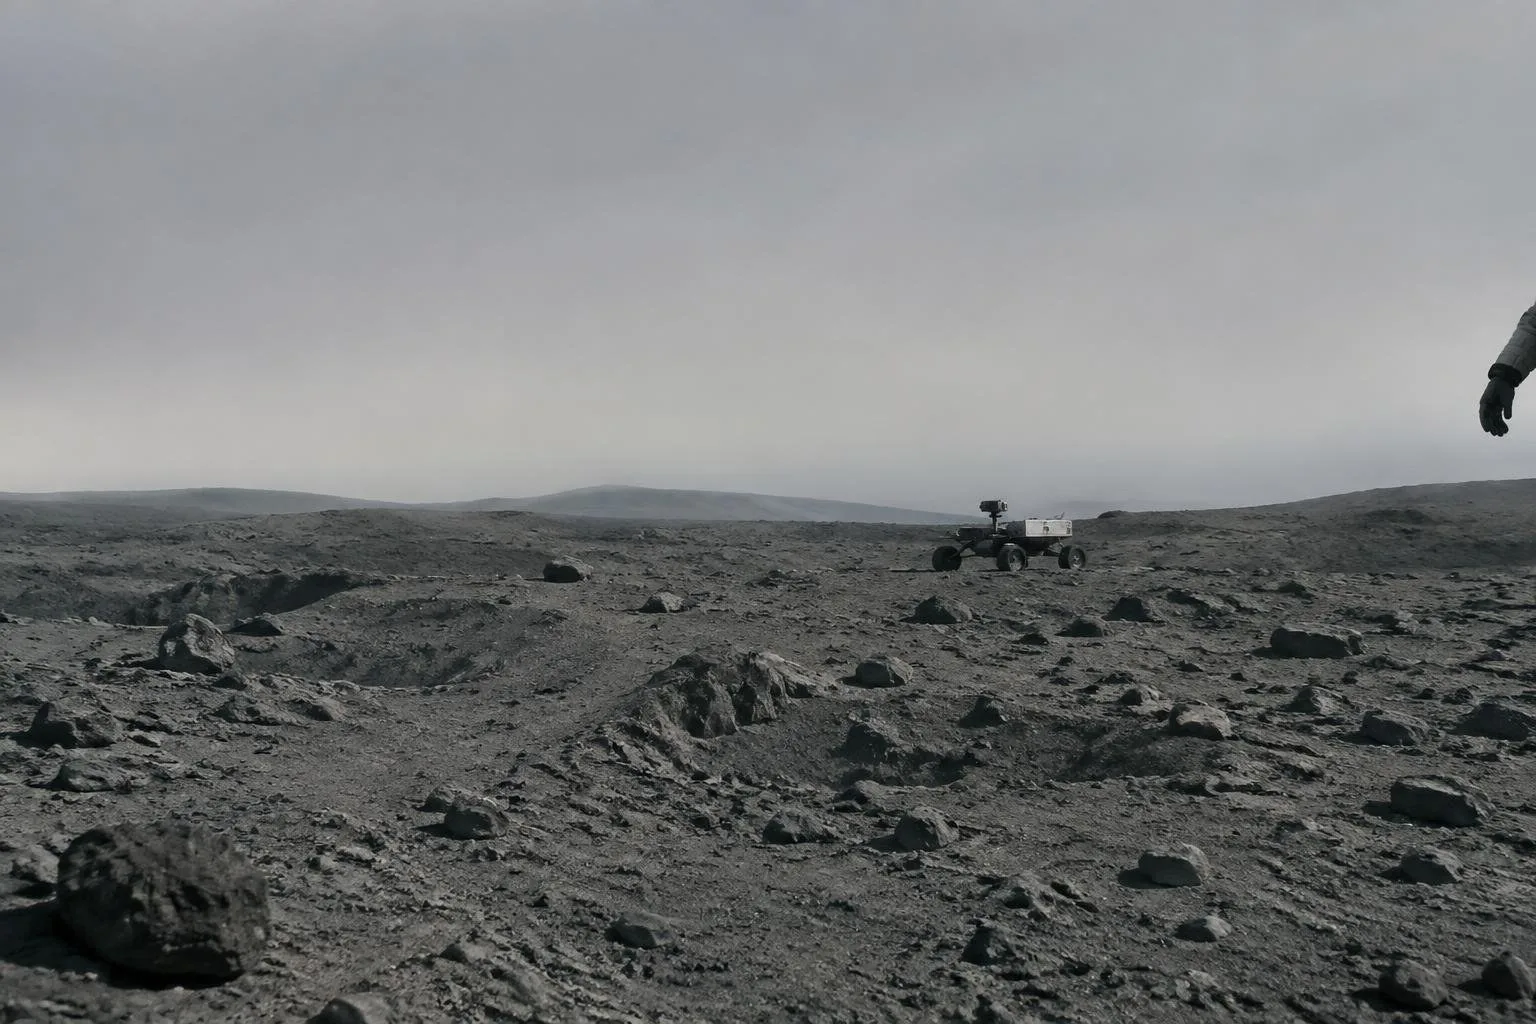
Dans le cadre de la mission MMX (Martian Moons eXploration) lancée par l Agence spatiale japonaise (JAXA) le rover Idefix représente le premier effort français destiné à fouler la surface d’une lune martienne. D’une masse totale de 23,47 kg, dont 2,44 kg consacrés à la charge scientifique, il sera libéré depuis le vaisseau-mère à une altitude d’environ 40 m, rebondira brièvement sur le sol pauvre en gravité de Phobos puis exécutera une séquence autonome pour se redresser et activer son système de locomotion.
Le lancement du module MMX est prévu pour le 19 octobre 2026. Après la phase de transit vers l’orbite de Mars, la sonde s’approchera de Phobos en, moment où Idefix sera largué. Son séjour opérationnel est estimé à au moins 100 jours, période pendant laquelle il devra assurer un rôle d’éclaireur pour le prélèvement d’échantillons destinés à la Terre, tout en menant une série d’expériences inédites.
Architecture et capacités techniques du rover Idefix
Masse, alimentation et isolation thermique
Le cœur du rover renferme un compartiment hermétique assurant l’isolation thermique des composants électroniques, des batteries et des capteurs. L’énergie provient de quatre panneaux solaires – trois déployables et un fixe – couvrant 0,36 m², couplés à une batterie rechargeable qui garantit le fonctionnement pendant les phases d’ombre. Un système d’attitude oriente automatiquement les panneaux vers le Soleil à la « midi » de Phobos, optimisant la production énergétique malgré les variations de température extrêmes propres à cet environnement.
Système de locomotion adapté à la microgravité
Le défi majeur réside dans la capacité à se déplacer sous une microgravité comprise entre 0,003 et 0,0068 m·s⁻². Idefix possède quatre roues d’environ 200 mm de diamètre chacune montée sur une patte articulée de 275 mm indépendante. Cette architecture permet d’ajuster l’assiette du robot, de libérer les roues en cas d’enlisement et d’adopter un mode de « stepping » combinant articulation des pattes et rotation minime des roues. La vitesse maximale autorisée est strictement limitée à 1 mm·s⁻¹ afin d’éviter tout basculement lors d’un arrêt d’urgence dans cet environnement à faible portance.
Missions scientifiques et objectifs opérationnels
Instruments embarqués
Le lot scientifique comprend quatre jeux d’instruments: deux caméras stéréoscopiques de navigation (NavCams) pour la cartographie 3D et la génération de modèles numériques de terrain, Un spectromètre Raman (RAX) analysera la composition minéralogique in situ, tandis qu’un radiomètre infrarouge thermique (miniRAD) mesurera l’inertie thermique et la porosité de la surface. Ces données offriront un contexte géologique indispensable à l’interprétation des échantillons rapportés sur Terre.
Défis de la communication et du pilotage depuis la Terre
En l’absence de lien direct entre le rover et la Terre, toutes les instructions et la télémétrie doivent transiter par la sonde MMX et les stations au sol de la JAXA. Deux centres de contrôle – le CNES à Toulouse et le DLR à Cologne – assurent une redondance opérationnelle, chaque centre alternant les sessions de commande. Le planning nominal prévoit un échange quotidien entre la Terre et MMX, et deux communications quotidiennes entre MMX et Idefix, ce qui impose une planification rigoureuse des activités et des fenêtres d’observation.
Calendrier, critères de réussite et enjeux de la mission MMX
Les objectifs de succès comprennent le premier atterrissage et redressement automatisé sur Phobos, suivi du premier déplacement contrôlé en microgravité. Le rover doit parcourir au moins 100 m en 100 jours, tout en acquérant des images à résolution submillimétrique grâce aux NavCams et WheelCams, et en obtenant au moins un spectre Raman exploitable. Une séquence complète du miniRAD couvrant un cycle diurne complet est également attendue, tout comme la démonstration d’une navigation autonome (Auto-Nav) dans un environnement extraterrestre inconnu. La réussite de ces jalons renforcera la sécurité de l’atterrissage du vaisseau-mère et ouvrira la voie à de futures missions de surface sur des corps à faible gravité.